
Телескопическая рукоять меняет расстояние от стрелы до грейферного ковша: выдвигающиеся секции опускают ковш в доступную часть выемки, а при обратном ходе поднимают его. Это не то же движение, которым раскрываются челюсти ковша. Главное для проекта — не одна «максимальная глубина», а сочетание глубины и положения точки захвата относительно места установки машины. Для предварительной оценки сравнивают эти две координаты с рабочими положениями выбранной комплектации ; достижимость конкретной точки подтверждают по её полной документации.
Что движется внутри рукояти
Телескопический узел состоит из вложенных секций. При выдвижении подвижная секция выходит из охватывающей, и расстояние от стрелы до ковша увеличивается; при втягивании она возвращается внутрь. Поэтому ковш может перемещаться по высоте, пока машина остаётся на предусмотренной рабочей позиции. Положение самой стрелы при этом тоже влияет на то, где окажется конец рукояти.[1]
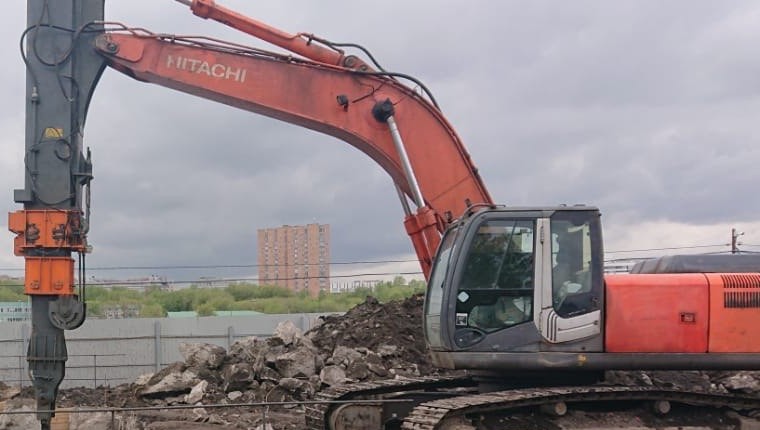
Конкретный привод нельзя определить по одному слову «телескоп». Например, в документации Hitachi ZX330LC-5G с оборудованием S-TC300R-7 изготовитель указывает сочетание гидроцилиндра и стальных канатов (hydraulic cylinder + wire rope). Изготовитель также упоминает канаты подъёма и подачи вниз; точную трассировку и устройство внутренних блоков эта брошюра не раскрывает. Схема цилиндра и канатов относится только к примеру изготовителя, а не к каждой машине Hitachi, Doosan или ко всему парку компании.[1]
Выдвижение перемещает весь грейфер к отметке захвата. Его челюсти работают отдельным механизмом: смыкаются у грунта и раскрываются над местом разгрузки. Устройство челюстей грейферного ковша разобрано отдельно. Здесь важно другое: по мере изменения длины рукояти меняется положение всего ковша относительно борта, распорок и рабочей отметки.
Почему глубина и вылет не складываются
Паспортная диаграмма показывает разные крайние положения оборудования, а не прямоугольную область, где доступны все сочетания глубины и расстояния. В брошюре Hitachi ZX330LC-5G / S-TC300R-7 приведены две разные пары для вертикальной разработки: на максимальной глубине 25 м радиус составляет 6,64 м; максимальный радиус 8,4 м указан при глубине 20,51 м. Там же отдельно дан максимальный рабочий радиус 11,17 м — его нельзя считать радиусом вертикальной разработки на отметке 25 м.[1]
Для участка котлована отмечают глубину относительно уровня установки машины и горизонтальное расстояние от оси поворота до грунта. Эти два значения предварительно сопоставляют с паспортными положениями, не складывая максимумы из разных строк. Приведённая брошюра не даёт заключения о достижимости любой промежуточной точки: для этого нужна полная рабочая документация выбранной комплектации. Например, из указанных чисел нельзя заключить, что этот образец достанет одновременно до глубины 25 м и радиуса 8,4 м. Это пример чтения документа, не расчёт пригодности техники Акистры.
Как это отражается на работе в котловане
Даже когда точка захвата попадает в рабочую область, рукояти и грейферу нужен предусмотренный проектом проём при опускании и подъёме. На разрезе важны отметки ярусов распорок и чистые размеры проёмов; на схеме рабочей позиции — расстояние от машины до зоны грунта. Если положение машины меняют, координаты той же точки относительно неё тоже меняются, и сопоставление с диаграммой повторяют. Проверяют отдельно, куда поднимается закрытый ковш перед поворотом и разгрузкой: паспортная досягаемость точки внизу не описывает автоматически проход оборудования между конструкциями.
Акистра предоставляет в аренду грейферные экскаваторы с телескопической рукоятью и оператором. Для предметного подбора конкретной конфигурации нужны проект котлована с рабочими отметками и проёмами, предполагаемое место установки машины и зона захвата. По ним сопоставляют рабочую диаграмму именно выбранной машины с задачей; схема цилиндра и канатов или числа из приведённой брошюры на парк компании не переносятся. Обсудить конфигурацию для объекта.
Источник
[1] Hitachi Construction Machinery, ZX330LC-5G Clamshell Telescopic Arm brochure, паспортный пример конкретной комплектации. Архивная копия от 03.12.2024.